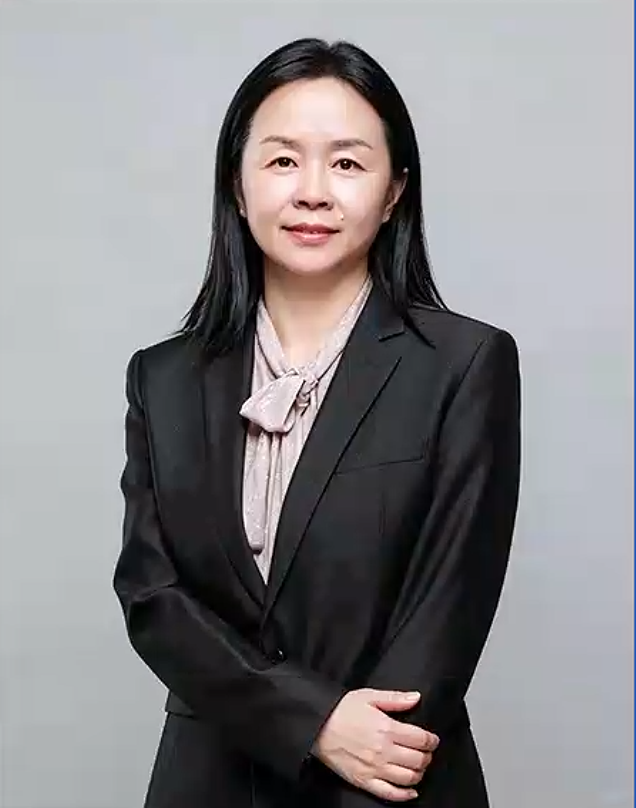
 袁庆霓
学位/学历: 博士/博士研究生
职称/职务: 教授/硕士生导师、博士生导师
E-mail: qnyuan@gzu.edu.cn
教师身份:校内导师
研究领域
智能制造、智能机器人、智能设计
招生专业方向
博士:080200机械工程(机械制造及其自动化、机械电子工程)
学硕:080200机械工程(机械制造及其自动化、机械电子工程)
专硕:085500机械(机械工程)
教育背景
2005.03-2010.06, 西南交通大学,机械制造及其自动化专业,工学博士。
2001.09-2004.07, 贵州工学院,机械制造及其自动化专业,工学硕士。
工作履历
2016.12-至今,贵州大学,现代制造技术教育部重点实验室,教授。
2014.12-2015.12 ,美国新泽西理工学院,计算机系,访问学者。
2009.12-2016.12,贵州大学,现代制造技术重点实验室,副教授。
奖励与荣誉
江西科技厅函评专家(2023)
贵州省教育厅科技拔尖人才(2017)
贵阳市科技特派员(2017)
国家火炬计划项目评审在库专家(2019)
国家知识产权专家库专家(2022)
贵州省大数据发展专家库专家(2021)
指导学生获奖:
2026,年全国大学生物联网设计竞赛,全国总决赛一等奖
2024 第十四届“挑战杯”,省赛三等奖
2023第十三届“挑战杯”,省赛二等奖
2022RoboCom机器人开发者大赛智慧零售大赛,国赛二等奖
2022贵州大学首届研究生机器人创新设计大赛,校赛二等奖
科研活动
近期主要承担的科研项目:
[1]国家自然科学基金委员会,地区科学基金项目,52665060,面向复杂航空动力部件装配的双臂机器人协同规划方法,2027-01至2030-12,在研,主持
[2]贵州省科技厅,科技成果转化计划项目,“自主移动储能式充电机器人关键技术研发”,黔科合成果LH[2026]010,2026-01-01至2028-12-31,在研,主持。
[3]贵阳市科技局,科技计划项目,“基于虚拟现实(VR/AR)的非遗文化智能展示技术研究与应用”,筑科合同[2024]-1-1,2024-1-1至2025-6-30,在研,主持。
[4]贵州省科技厅,科技支撑计划项目,“基于设计知识图谱和数码印花的蜡染智能化生产技术研究”,黔科合支撑[2024] 一般 154,2024-04-01至2027-03-31,在研,主持。
[5]贵州大学研究生科技竞赛培育项目,YKJP202306,“基于BR280的新零售智能机器人平台”,2023.6-2024.12,在研,主持。
[6]贵州省科技厅,科技支撑计划项目,黔科合支撑[2023]一般125,“语义驱动的蜡染图案辅助设计系统研制”,2023-04-01至2026-03-31,在研,主持。
[7]贵州省科技厅,科技支撑计划项目,黔科合支撑[2023]一般094,“基于知识图谱的结构性心脏病辅助诊断技术及系统研发”,2023-04-01至2026-03-31,在研,主持。
[8]贵州省科技厅,科技支撑计划重点项目,黔科合支撑[2022]重点 024,“苗绣数字化保护与产业化关键技术研究与应用”,2022-07-01至2024-06-30,在研,参与。
[9]多彩贵州文化产业集团有限责任公司,横向课题,K22-0204-002,苗绣纹样采集整理服务协议,2022-8至2022-12,在研,主持。
[10]贵州省科技厅,基础研究计划,黔科合基础-ZK[2022]一般140,基于融合语义知识风格认知的产品智能设计方法研究,2022-04-01至2025-03-31,在研,主持。
[1]Zhang Wei,Yuan Qingni,Qu Pengju,Jia Wei,Zhang Yan. Artificial intelligence for dual arm robotic multi peg in hole assembly: a review[J/OL]. Artificial Intelligence Review,2026. 026 11705 4.(中科院 SCI 2 区,IF=18.8)
[2]Qiu Guoqiang,YuanQingni, WangYi, Qu Peng, Jia Wei. enhancing medical q&a systems with multimodal knowledge graphs and dual-layer attention mechanisms [J/OL]. PLoS One, 2026, 21 (7):e0353112. . (中科院SCI3区)
[3]Su Man, Yuan Qingni, Qu Pengju, Wang Chao, Zhou Yinjiang. A dual-arm cooperative control method based on improved proximal policy optimization[J]. Journal of king saud university computer and information sciences, 2026, 38(2):45. .(中科院 SCI 2 区)
[4]Dou Zhongyu, Yuan Qingni, Sun Weisong. Nitrogen ion implantation significantly enhances the tribological properties and corrosion resistance of aluminum-lithium alloy[J]. Annals of the new york academy of sciences, 2025, 1553(1):491-501. .(中科院 SCI 2 区)
[5]Jiang Chunhui, Yuan Qingni, Wang Yi, Li Heng, Qiu Guoqiang. Enhanced medical image segmentation via dynamic and static attention aggregation[J]. Visual computer, 2025, 41(11):9155-9172. .(中科院 SCI 3 区)
[6]Wu Xingjie, Yuan Qingni, Qu Pengju, Su Man. Image-driven batik product knowledge graph construction[J]. Npj heritage science, 2025, 13(1):20. .(中科院 SCI 2 区)
[7]Liangyao Xu, , Qingni Yuan, Yu Sun, Qingyang Gao. Image neural style transfer combining global and local optimization[J]. The Visual Computer, 2024.1.21, (SCI三区, IF=3.5)
[8]Qingyang Gao, Qingni Yuan, Yu Sun, Liangyao Xu. Path planning algorithm of robot arm based on improved RRT* and BP neural network algorithm[J].Journal of King Saud University - Computer and Information Sciences, 2023.35(8):101650. . (SCI二区,IF=6.900)
[9]Jianyou Qi, Qingni Yuan, Chen Wang, Xiaoying Du, Feilong Du, Ao Ren. Path planning and collision avoidance based on the RRT*FN framework for a robotic manipulator in various scenarios[J]. Complex & Intelligent Systems, 2023.6:1-20. (SCI二区,IF=6.700)
[10]Junhui Yi, Qingni Yuan, Ruitong Sun, Huan Bai. Path planning of a manipulator based on an improved P_RRT* algorithm[J]. Complex & Intelligent Systems, 2022,8(3):2227-2245.. (检索号:000744822100005,SCI二区,IF=6.700)
[11]Tao Hu, Qingsheng Xie, Qingni Yuan*, Jian Lv, Qiaoqiao Xiong. Design of Ethnic Patterns Based on Shape Grammar and Artificial Neural Network [J]. Alexandria Engineering Journal,2021.60(1):1601-1625. (检索号:000604998900011,SCI三区,IF=6.626)
[12]袁庆霓,齐建友,虞宏建.基于深度强化学习的机械臂视觉伺服智能控制[J/OL].计算机集成制造系统:1-25[2023-08-25].
[13]陈启鹏,谢庆生,袁庆霓*,黄海松. 基于深度门控循环单元神经网络的刀具磨损状态实时监测方法研究[J].计算机集成制造系统,2020.26(7):1782-1793. (EI收录号:20203509101007)
代表性授权发明专利:
[1]一种双臂机器人协同控制方法,ZL202511665433.3,授权发明,贵州大学。申请日:2025-11-13,授权日:2026-09-22。
[2]基于改进YOLO 算法的图像检测方法,ZL202510127200.1,授权发明,贵州大学。申请日:2025 02 01,授权日:2026 09 15。
[3]一种应用双尺度交叉注意力机制的三维图像分割方法,ZL202510158795.7,授权发明,贵州大学。申请日:2025 02 13,授权日:2026 09 08。
[4]基于深度强化学习的机器人抓取方法及系统,ZL202510232858.9,授权发明,贵州大学。申请日:2025 02 28,授权日:2026 09 18。
[5]基于深度强化学习的机械臂控制方法,ZL202310657299.7,授权发明,贵州大学。申请日:2023-06-05,授权日:2026-02-13。
[6]基于RRT*FN算法的机械臂避障路径规划方法,ZL202310624453.0,授权发明,贵州大学。申请日:2023-05-30,授权日:2025-08-26
[7]动态环境下基于深度学习的视觉SLAM方法,ZL202310520862.6 ,授权发明,贵州大学。申请日:2023-05-10,授权日:2025-08-12
[8]基于粒子群和差分进化算法的移动机器人路径规划方法,ZL202211639810.2,授权发明,贵州大学。申请日:2022-12-20,授权日:2025-05-21。
[9]基于卷积神经网络的物品检测方法,ZL202210277747.6,授权发明,贵州大学。申请日:2022-03-21,授权日:2024-2-20
[10]一种轻量化的目标检测方法,ZL202111313914.X,授权发明,贵州大学。申请日:2021-11-08,授权日:2024-1-23
[11]一种改进粒子群算法的动态路径规划方法,ZL202210058540.X ,授权发明,贵州大学。申请日:2022-01-10,授权日:2023-07-14,授 权 公 告 号:CN 114397896 B
[12]基于混合算法的机械臂路径规划方法,ZL202111285348.6 ,授权发明,贵州大学。申请日:2021-11-01 ,授权日:2023-04-25。
[13]基于势函数的机器人路径规划方法,ZL202111472606.1 ,授权发明,贵州大学。申请日:2021-12-06 ,授权日:2023-04-28。授 权 公 告 号:CN 114161416 B
[14]基于深度门控循环单元神经网络的刀具磨损状态监测方法,ZL202010077631 .9 ,授权发明,贵州大学。申请日:2020.01 .31 ,授权日:2023.04.07。
[15]一种机械臂路径规划方法,ZL202110389354.X , 授权发明,贵州大学。申请日:2021-04-12,授权日:2022-12-13。
[16]基于形状文法和神经网络的图案设计方法。ZL202011279854.X , 授权发明,贵州大学。申请日:2020-11-16,授权日:2022-07-26。
[17]基于分形几何的图案自动生成方法,ZL201910503069.9,授权发明,贵州大学。申请日:2019-06-11,授权日:2022-07-01。
主要教授课程
[1]本科:机器人技术、学科前沿讲座;
[2]硕士:虚拟样机、机器人技术及仿真。
学术期刊审稿人
《Biomedical Signal Processing and Control》、《Heritage Science》等国际期刊审稿人。